
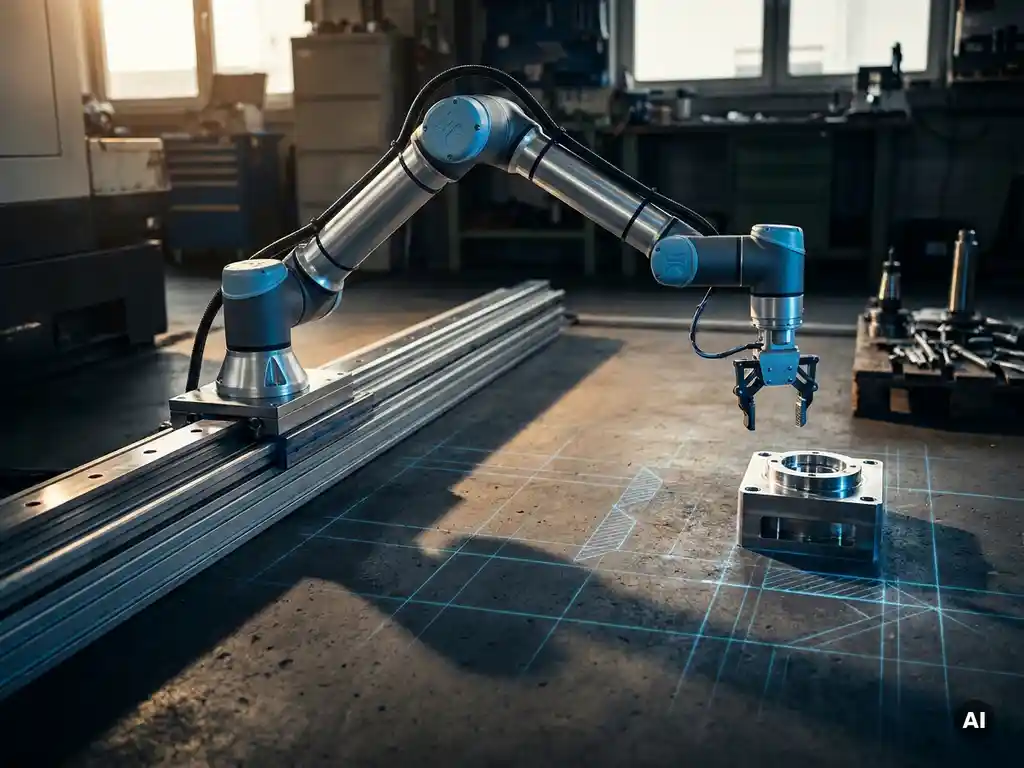
Externe Roboterachsen und Linearführungen werden in der 3D-Simulation als kinematisch gekoppelte Zusatzachsen modelliert, die mit dem Robotermodell synchronisiert arbeiten. Die Simulationssoftware behandelt sie als Teil der Gesamtkinematik, sodass Bewegungen, Erreichbarkeiten und Kollisionen unter realen Bedingungen geprüft werden können. Die folgenden Abschnitte beleuchten, welche Software das unterstützt, wie die Integration technisch funktioniert und welche konkreten Planungsvorteile sich daraus ergeben.
Welche Simulationssoftware unterstützt externe Roboterachsen und Linearführungen?
Gängige Robotersimulationssoftware wie Siemens Process Simulate, Delmia (Dassault Systèmes), RoboDK und ABB RobotStudio unterstützt externe Roboterachsen und Linearführungen als integrierte Funktionalität. Diese Systeme erlauben es, Linearachsen als externe TCP-Achsen oder als Positionierachsen zu definieren und sie direkt mit dem Robotersteuerungsmodell zu verknüpfen.
Die Unterschiede zwischen den Plattformen liegen vor allem in der Tiefe der herstellerspezifischen Robotermodelle und der Genauigkeit der Steuerungsemulation. Process Simulate und Delmia eignen sich besonders für komplexe Fertigungslinien, da sie vollständige Anlagenlayouts mit mehreren Robotern und gemeinsamen Linearachsen abbilden können. RoboDK bietet einen herstellerunabhängigen Ansatz, der für kleinere Anlagen oder Evaluierungsprojekte praktisch ist. ABB RobotStudio ist auf ABB-Roboter optimiert und emuliert die reale Steuerungssoftware IRC5 direkt, was eine sehr hohe Übereinstimmung zwischen Simulation und realem Betrieb ermöglicht.
Für die Auswahl der richtigen Plattform spielt die vorhandene Roboterflotte eine wesentliche Rolle: Herstellerspezifische Tools bieten präzisere Steuerungsemulation, während herstellerneutrale Systeme mehr Flexibilität bei gemischten Anlagen bieten. Eine fundierte Technologieberatung in der Konzeptphase hilft, die passende Simulationsumgebung für das jeweilige Projekt zu bestimmen.
Wie werden externe Achsen kinematisch in das Robotermodell integriert?
Externe Achsen werden in der Robotersimulation als zusätzliche Freiheitsgrade in die Kinematikkette des Roboters eingebunden. Die Simulationssoftware definiert dabei eine mechanische Kopplung zwischen der Linearführung und dem Roboterfuß, sodass der Roboter bei Verfahrbewegungen seine Basis verschiebt und die Gelenkwinkel entsprechend angepasst werden.
Technisch geschieht dies über die Definition eines kinematischen Modells der Linearachse, das Antriebsparameter wie Verfahrbereich, Maximalgeschwindigkeit und Beschleunigung enthält. Diese Parameter werden mit den Robotersteuerungsdaten verknüpft, sodass die Simulation koordinierte Bewegungen berechnen kann. Dabei unterscheidet man zwischen zwei grundlegenden Konfigurationen:
- Roboter auf Linearachse (Track motion): Der Roboter fährt auf einer Schiene, die Basis bewegt sich translatorisch. Der Verfahrweg wird als siebte oder achte Achse in die Steuerungslogik integriert.
- Werkstück auf Positionierer: Das Bauteil wird bewegt, der Roboter bleibt stationär. Auch hier koordiniert die Simulation die Achsbewegungen, um kollisionsfreie und erreichbare Bahnen zu erzeugen.
In beiden Fällen berechnet die Software die Vorwärts- und Rückwärtskinematik unter Berücksichtigung aller Achsen gemeinsam. Das bedeutet, dass die Steuerung in der Simulation entscheiden kann, ob eine bestimmte Zielposition durch eine Roboterbewegung allein oder durch eine kombinierte Bewegung von Linearachse und Robotergelenken erreicht werden soll.
Was verändert sich bei der Erreichbarkeitsanalyse durch eine Linearführung?
Eine Linearführung vergrößert den effektiven Arbeitsraum des Roboters erheblich und verändert damit die Erreichbarkeitsanalyse grundlegend. Statt eines fixen kugelförmigen Arbeitsraums entsteht ein elongierter Bereich, der entlang der Achse des Verfahrwegs ausgedehnt ist. Positionen, die für einen stationären Roboter unerreichbar wären, können durch Verfahren der Basis zugänglich gemacht werden.
In der Simulation wird die Erreichbarkeitsanalyse deshalb mehrdimensional durchgeführt. Für jeden Zielpunkt prüft die Software nicht nur, ob der Roboter ihn mit seinen sechs Gelenken erreichen kann, sondern auch, bei welcher Position auf der Linearachse die günstigsten Gelenkwinkel entstehen. Das hat direkte Auswirkungen auf die Zykluszeit: Ein Zielpunkt kann erreichbar sein, aber bei ungünstiger Achsposition zu Gelenkwinkeln nahe der Grenzwerte führen, was die Bewegungsgeschwindigkeit reduziert.
Die Simulation erlaubt es, für jeden Punkt das sogenannte Manipulabilitätsmaß zu visualisieren, also wie weit der Roboter von einer singulären Konfiguration entfernt ist. Das gibt Planern konkrete Hinweise, wo die Linearachse positioniert sein sollte, um optimale Arbeitsbedingungen zu erzielen. Diese Analyse ist manuell kaum durchführbar und ist einer der praktischen Vorteile der digitalen 3D-Simulation gegenüber empirischen Tests.
Wie werden Kollisionsprüfungen bei verfahrbaren Roboterachsen durchgeführt?
Bei verfahrbaren Roboterachsen führt die Simulationssoftware eine kontinuierliche Kollisionsprüfung durch, die alle beweglichen Komponenten einschließt: den Roboter selbst, die Linearführung, die Kabelführung, das Werkzeug und die Umgebungsgeometrie. Die Prüfung erfolgt nicht nur für diskrete Positionen, sondern entlang der gesamten Bewegungsbahn.
Dafür werden die 3D-Geometrien aller Komponenten als Kollisionsobjekte hinterlegt. Die Software berechnet bei jeder Simulationspose, ob sich Hüllkörper oder exakte Geometrien überschneiden. Bei Linearachsen ist besonders die Kabelschleppkette ein kritischer Punkt, da sie sich mit dem Roboter mitbewegt und dabei in verschiedene Bereiche des Arbeitsraums eindringen kann. Moderne Simulationsumgebungen können auch flexible Kabelmodelle einbeziehen, um diese Bereiche realistisch abzubilden.
Kollisionen werden in der Simulation als Warnungen oder Abbruchbedingungen markiert, sodass Planer die betroffenen Positionen gezielt anpassen können. Das ermöglicht es, Sicherheitsabstände zu definieren und die Bahn des Roboters so zu optimieren, dass auch bei maximaler Verfahrgeschwindigkeit keine Kollisionsgefahr besteht, ohne dass dafür ein physischer Prototyp aufgebaut werden muss.
Welche Planungsvorteile bietet die Simulation externer Achsen gegenüber realen Tests?
Die Simulation externer Roboterachsen ermöglicht es, Layoutentscheidungen, Achskonfigurationen und Bahnprogramme zu validieren, bevor Investitionen in Hardwarekomponenten getätigt werden. Reale Tests setzen eine fertig aufgebaute Anlage voraus; die Simulation liefert vergleichbare Erkenntnisse bereits in der Konzeptphase.
Konkret lassen sich in der Simulation folgende Aspekte prüfen und anpassen, die bei realen Tests mit erheblichem Aufwand verbunden wären:
- Länge und Positionierung der Linearachse relativ zum Bauteil und zur restlichen Anlage
- Optimale Verfahrgeschwindigkeit der Linearachse in Abhängigkeit von der Roboterkinematik und der Taktzeit
- Wahl des Montageorts des Roboters auf der Schiene (Boden, Decke, Seite) und deren Auswirkung auf Erreichbarkeit und Gelenkbelastung
- Koordination mehrerer Roboter auf einer gemeinsamen Linearachse ohne Kollisionsrisiko
Ein weiterer praktischer Vorteil liegt in der Dokumentation: Die Simulation erzeugt nachvollziehbare Ergebnisse, die als Grundlage für Entscheidungen und Ausschreibungen verwendet werden können. Änderungen an der Konfiguration lassen sich schnell umsetzen und direkt vergleichen, was bei physischen Aufbauten mit erheblichem Zeitaufwand verbunden wäre.
Wie Authaler+Renz externe Roboterachsen in der Anlagenplanung simuliert
Authaler+Renz unterstützt Unternehmen bei der Planung und Simulation von Anlagen mit externen Roboterachsen und Linearführungen, vom ersten Konzept bis zur abgesicherten Planung. Das Leistungsangebot umfasst dabei konkrete Schritte, die den Planungsprozess absichern:
- Aufbau des digitalen Anlagenmodells inklusive Roboter, Linearachse, Werkzeug und Umgebungsgeometrie
- Kinematische Integration externer Achsen und Prüfung der Erreichbarkeit für alle relevanten Bearbeitungspositionen
- Kollisionsprüfung entlang vollständiger Bewegungsbahnen unter Berücksichtigung von Kabelführungen und Peripherie
- Zykluszeit- und Taktanalyse zur Bewertung verschiedener Achskonfigurationen
- Visualisierung der Ergebnisse als Grundlage für Investitions- und Layoutentscheidungen
Für Unternehmen, die komplexere Prozesse abbilden möchten, bietet Authaler+Renz mit dem digitalen Zwilling für Geschäftsprozesse eine ergänzende Methode, um auch organisatorische Abläufe rund um die Anlage zu analysieren. Wer konkrete Fragen zur Simulation seiner Anlage hat, kann direkt Kontakt aufnehmen und das Vorhaben besprechen.
Ähnliche Artikel
- Wie lässt sich die Positioniergenauigkeit eines Industrieroboters in der Simulation bewerten?
- Welche Kriterien sind bei der Auswahl einer Robotersimulationssoftware wichtig?
- Was ist der Unterschied zwischen Produktionssimulation und statischer Berechnung?
- Welche Ergebnisse liefert eine Produktionssimulation?
- Welche Kennzahlen lassen sich mit einer Produktionssimulation untersuchen?