
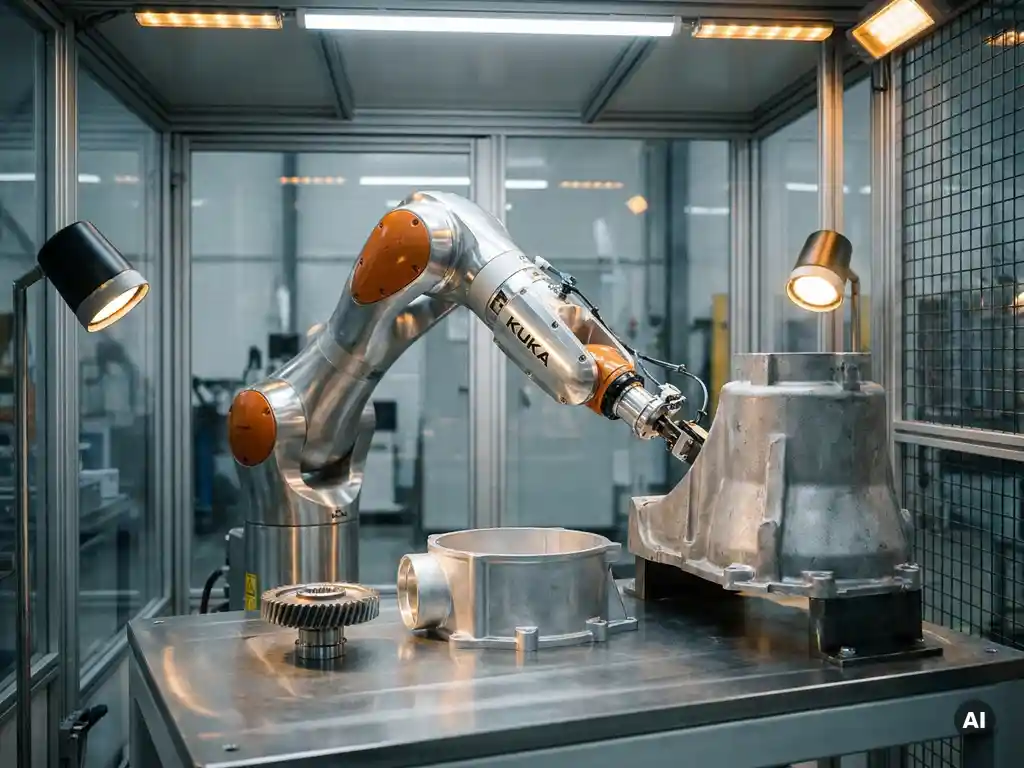
Roboterzellen lassen sich für unterschiedliche Werkstückgrößen simulieren, indem die Reichweite des Roboters, die Greifersysteme und das Anlagenlayout virtuell variiert und auf ihre Tauglichkeit geprüft werden. Die 3D-Simulation erlaubt es, verschiedene Werkstückgeometrien und Gewichte in einem digitalen Modell zu testen, bevor eine einzige Schraube in der realen Anlage gesetzt wird. Die folgenden Abschnitte erklären, welche Parameter dabei eine Rolle spielen, wie die Simulation technisch abläuft und wo die Methode an praktische Grenzen stößt.
Welche Parameter bestimmen die Auslegung einer flexiblen Roboterzelle?
Die Auslegung einer flexiblen Roboterzelle hängt im Wesentlichen von vier Größen ab: der Reichweite und Traglast des Roboters, der Varianz der Werkstückgeometrien, den Greifersystemen und der Taktzeit. Erst wenn diese Parameter bekannt sind, lässt sich beurteilen, ob eine einzige Zelle das gesamte Teilespektrum abdecken kann oder ob mehrere Konfigurationen nötig werden.
Reichweite und Traglast des Roboters bilden den technischen Rahmen. Ein Roboter mit zu kleiner Reichweite kann große Werkstücke nicht vollständig abfahren; eine zu geringe Traglast schließt schwere Teile von vornherein aus. Beide Werte müssen also das gesamte Spektrum der geplanten Werkstückgrößen abdecken, nicht nur den häufigsten Anwendungsfall.
Greifer- und Spannsysteme sind oft der eigentliche Engpass bei flexiblen Zellen. Wechselgreifer, adaptive Greifsysteme oder modulare Spannvorrichtungen ermöglichen es, unterschiedliche Teilegrößen mit einem Roboter zu handhaben, erhöhen aber die Komplexität und die Rüstzeiten. In der Planungsphase muss deshalb festgelegt werden, wie viele Greifervarianten wirtschaftlich sinnvoll sind.
Taktzeit und Durchsatz spielen ebenfalls eine direkte Rolle: Ein Roboter, der für kleine Teile ausgelegt ist, arbeitet bei großen Werkstücken langsamer, weil Verfahrwege länger werden und die Beschleunigung reduziert werden muss. Diese Zusammenhänge lassen sich in der Simulation quantifizieren, bevor das Layout festgelegt wird.
Wie funktioniert die 3D-Simulation einer Roboterzelle technisch?
Bei der 3D-Simulation einer Roboterzelle werden alle physischen Komponenten als digitale Modelle abgebildet: Roboter, Greifer, Fördersysteme, Werkzeuge und Werkstücke. Eine Simulationssoftware berechnet dann Bewegungsabläufe, Kollisionen, Erreichbarkeiten und Taktzeiten auf Basis realer kinematischer Daten.
Der Prozess beginnt mit dem Import der CAD-Daten aller beteiligten Komponenten. Anschließend werden Roboterprogramme virtuell eingespielt und auf Kollisionsfreiheit geprüft. Die Software berechnet, ob der Roboter alle Greifpositionen erreicht, und gibt Auskunft darüber, welche Bereiche der Arbeitszelle nicht abgedeckt werden. Das Ergebnis ist ein visuell nachvollziehbares Bewegungsmodell, das Planungsentscheidungen auf eine konkrete Grundlage stellt.
Moderne Simulationswerkzeuge können auch dynamische Einflüsse berücksichtigen, zum Beispiel Schwingungen bei hohen Verfahrgeschwindigkeiten oder den Einfluss der Greifermasse auf die Roboterdynamik. Diese Detailtiefe ist besonders relevant, wenn Werkstückgrößen stark variieren und der Roboter deshalb unter sehr unterschiedlichen Lastbedingungen arbeiten muss.
Welche Werkstückgrößen lassen sich in einer einzigen Roboterzelle abdecken?
Wie groß die Bandbreite der Werkstückgrößen in einer einzigen Roboterzelle sein kann, hängt vom Verhältnis zwischen kleinstem und größtem Teil ab. Erfahrungswerte aus der Praxis zeigen, dass Zellen mit einem Größenverhältnis von etwa 1:5 bis 1:10 noch wirtschaftlich beherrschbar sind. Darüber hinaus steigen Rüstaufwand und Komplexität so stark, dass zwei spezialisierte Zellen oft günstiger ausfallen.
Entscheidend ist dabei nicht nur die äußere Abmessung, sondern auch das Gewicht, die Oberflächenbeschaffenheit und die Greifbarkeit der Teile. Ein flaches Blechteil und ein rundes Drehteil mit ähnlichen Außenmaßen erfordern völlig unterschiedliche Greifer und Handhabungsstrategien, selbst wenn beide nominell in dieselbe Größenklasse fallen.
Die Simulation hilft, diese Grenzen sichtbar zu machen. Indem verschiedene Werkstückvarianten nacheinander im digitalen Modell getestet werden, lässt sich ablesen, ab welcher Größe oder welchem Gewicht der Roboter oder das Spannsystem an seine Grenzen stößt. Das schafft eine belastbare Entscheidungsgrundlage für die Frage, ob eine flexible oder eine dedizierte Zelle sinnvoller ist.
Wann stößt die Simulation einer Roboterzelle an ihre Grenzen?
Die Simulation einer Roboterzelle stößt an ihre Grenzen, wenn reale Einflüsse nicht oder nur unzureichend modelliert werden können. Dazu gehören Materialeigenschaften wie Verformungsverhalten, Reibung an Greifflächen, Temperaturschwankungen in der Produktion oder die tatsächliche Streuung von Teilequalitäten aus vorgelagerten Prozessen.
Ein weiterer Punkt ist die Datenqualität. Wenn CAD-Modelle der Werkstücke nicht präzise genug sind oder Roboterkinematikdaten vom Hersteller vereinfacht angegeben werden, weicht das Simulationsergebnis von der Realität ab. Die Simulation ist so genau wie die Eingangsdaten, auf denen sie basiert.
Prozessparameter wie Schweißnahtqualität, Klebstoffauftrag oder spanende Bearbeitung lassen sich zwar in ihrer Geometrie abbilden, aber die physikalischen Wechselwirkungen erfordern spezialisierte Prozesssimulationen, die über eine reine Bewegungssimulation hinausgehen. Wer solche Prozesse in der Roboterzelle abbilden will, muss die Simulationswerkzeuge entsprechend kombinieren oder auf Erfahrungswerte aus vergleichbaren Projekten zurückgreifen.
Wie lassen sich die Simulationsergebnisse in die reale Anlage übertragen?
Simulationsergebnisse lassen sich in die reale Anlage übertragen, indem die virtuell entwickelten Roboterprogramme direkt in die Steuerungssoftware exportiert werden. Viele gängige Simulationsplattformen unterstützen den direkten Export in herstellerspezifische Robotersprachen, sodass das Einlernen (Teaching) vor Ort erheblich verkürzt wird.
Darüber hinaus dienen die Layoutdaten aus der Simulation als Grundlage für die physische Aufstellung der Zelle. Wenn Zellenkomponenten positionsgenau im digitalen Modell platziert wurden, können diese Koordinaten als Referenz für den Aufbau genutzt werden. Das reduziert Nachjustierungen und verkürzt die Inbetriebnahmezeit.
Ein wichtiger Schritt bei der Übertragung ist der Abgleich zwischen Simulation und realem Verhalten in der Anlaufphase. Kleine Abweichungen durch Fertigungstoleranzen, Bodenunebenheiten oder Kalibrierungsunterschiede lassen sich in der Regel schnell korrigieren, wenn die Simulationsdaten gut dokumentiert sind. Dieser Abgleich ist kein Zeichen eines Planungsfehlers, sondern ein normaler Bestandteil des Inbetriebnahmeprozesses.
Für eine nachhaltige Nutzung empfiehlt es sich, das Simulationsmodell nach der Inbetriebnahme zu aktualisieren und als digitale Referenz zu erhalten. So steht es für spätere Umrüstungen, neue Werkstückvarianten oder Erweiterungen der Anlage sofort zur Verfügung, ohne von Grund auf neu aufgebaut werden zu müssen.
Wie Authaler+Renz bei der Simulation von Roboterzellen unterstützt
Authaler+Renz begleitet Unternehmen von der ersten Idee bis zur betriebsbereiten Roboterzelle. Das Ingenieurbüro aus Kirchheim unter Teck kombiniert langjährige Erfahrung im Maschinenbau mit fundierter Simulationskompetenz und entwickelt Konzepte, die von Beginn an auf die tatsächlichen Werkstückspektren und Produktionsbedingungen der Kunden abgestimmt sind.
- Analyse des Werkstückspektrums und Ableitung der technischen Anforderungen an Roboter, Greifer und Layout
- Erstellung detaillierter 3D-Simulationen zur Prüfung von Erreichbarkeit, Taktzeit und Kollisionsfreiheit
- Konzept- und Projektentwicklung für flexible Roboterzellen inklusive Machbarkeitsbewertung und Risikobeurteilung
- Dokumentation der Simulationsergebnisse als Grundlage für Investitionsentscheidungen und Anlagenaufbau
- Begleitung der Inbetriebnahme und Pflege des digitalen Modells für künftige Anpassungen
Wer eine Roboterzelle plant und wissen möchte, welches Layout für sein Teilespektrum geeignet ist, kann direkt Kontakt aufnehmen. Authaler+Renz berät praxisnah und ohne Umwege über das, was technisch und wirtschaftlich realisierbar ist. Jetzt Beratungsgespräch anfragen und das Projekt auf eine solide Planungsgrundlage stellen.
Ähnliche Artikel
- Wie beeinflusst die Interpolation von Roboterbahnen die Bewegungsgenauigkeit?
- Wie hilft Simulation dabei, teure Änderungen nach dem Anlagenbau zu vermeiden?
- Wie lässt sich die Leistung einer Produktionsanlage vor der Inbetriebnahme überprüfen?
- Wann reicht eine Berechnung aus und wann ist eine Simulation sinnvoller?
- Was bedeutet Greenfield-Simulation bei der Anlagenplanung?