
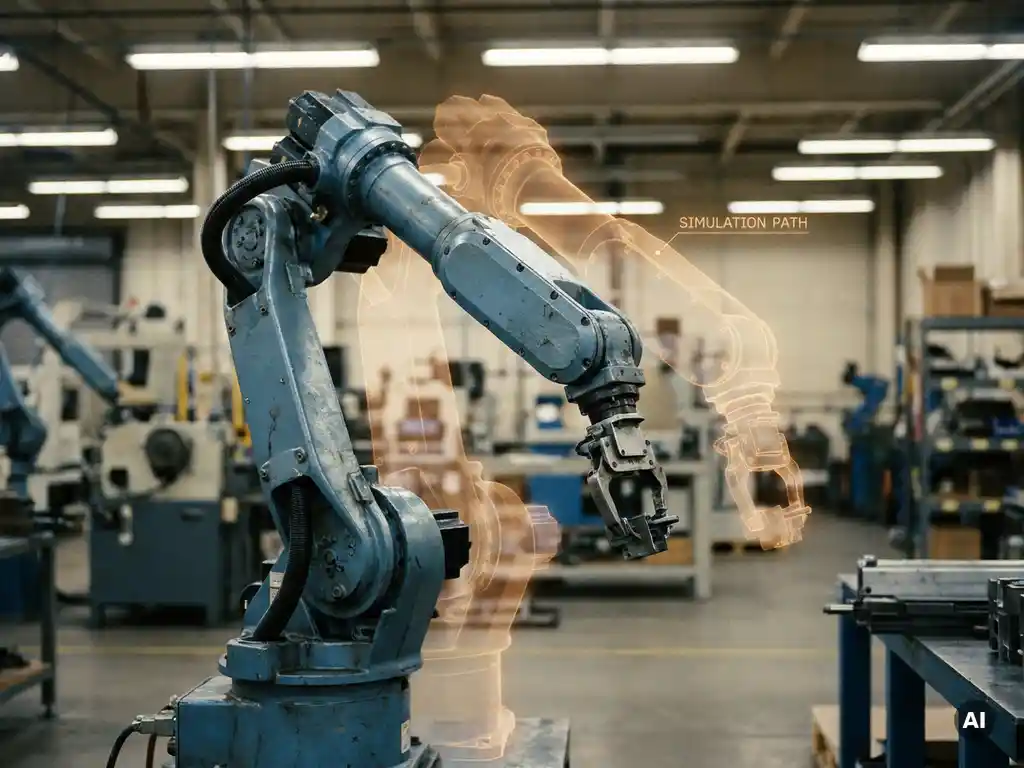
Abweichungen zwischen Robotersimulation und realer Roboterbewegung entstehen, weil kein digitales Modell die physische Realität vollständig abbilden kann. Ursachen reichen von vereinfachten Kinematikmodellen über nicht berücksichtigte Reibungswerte bis hin zu Steuerungsparametern, die im realen System anders reagieren als im Modell. Die folgenden Abschnitte gehen auf die häufigsten Ursachen ein und zeigen, wie sich die Simulationsgenauigkeit gezielt verbessern lässt.
Was sind typische Ursachen für Abweichungen in der Robotersimulation?
Abweichungen zwischen Robotersimulation und realer Roboterbewegung entstehen meist durch drei Faktoren: vereinfachte Geometrie- und Massenmodelle, fehlende oder ungenaue Reibungsparameter sowie Unterschiede zwischen dem simulierten und dem tatsächlichen Steuerungsverhalten. Kein Simulationsmodell ist eine vollständige Kopie des realen Systems, weshalb ein gewisses Maß an Abweichung grundsätzlich zu erwarten ist.
In der Praxis zeigen sich Abweichungen besonders an Gelenkpunkten mit hoher Last, bei schnellen Richtungswechseln und in Bereichen, in denen das Modell Massenträgheiten vereinfacht darstellt. Auch Fertigungstoleranzen der realen Mechanik, die im CAD-Modell nicht enthalten sind, tragen zur Differenz bei. Wer diese Quellen kennt, kann gezielt gegensteuern, anstatt pauschal die Simulationsgenauigkeit in Frage zu stellen.
Wie wirken sich Modellierungsfehler auf die Simulationsgenauigkeit aus?
Modellierungsfehler beeinflussen die Simulationsgenauigkeit direkt und proportional zu ihrer Größe. Wird beispielsweise die Massenverteilung eines Roboterarms falsch angenommen, weichen berechnete Trägheitskräfte und damit die simulierten Bewegungspfade messbar von der Realität ab. Schon kleine Fehler in den Gelenkparametern können sich über mehrere Achsen hinweg aufaddieren.
Typische Modellierungsfehler betreffen die Gelenksteifigkeit, die Dämpfung und die genaue Lage des Massenschwerpunkts von Werkzeug und Nutzlast. Wird das Greifwerkzeug im Modell als punktförmige Masse behandelt, obwohl es in Wirklichkeit eine verteilte Massenstruktur hat, entstehen Abweichungen in der Dynamik, die sich besonders bei hohen Beschleunigungen bemerkbar machen. Präzise Modellierung dieser Parameter ist daher keine Detailfrage, sondern beeinflusst direkt, wie verlässlich Simulationsergebnisse für Planungsentscheidungen genutzt werden können.
Welche Rolle spielen Steuerungs- und Regelungsparameter bei Simulationsabweichungen?
Steuerungs- und Regelungsparameter sind eine häufig unterschätzte Quelle von Simulationsabweichungen. Wenn das simulierte Steuerungsmodell nicht mit dem realen Regler übereinstimmt, zum Beispiel weil PID-Parameter oder Interpolationsalgorithmen abweichen, verhält sich der reale Roboter anders als die Simulation vorhersagt, selbst bei identischer Mechanik.
Reale Steuerungen reagieren auf Lageabweichungen mit zeitlichen Verzögerungen, die im Simulationsmodell oft idealisiert oder gar nicht abgebildet werden. Auch die Abtastrate der Regelung, Totzeiten in der Kommunikation zwischen Steuerung und Antrieb sowie herstellerspezifische Interpolationsverfahren spielen eine Rolle. Manche Roboterhersteller stellen proprietäre Simulationsmodelle bereit, die das Regelungsverhalten ihrer Systeme genauer nachbilden. Wer diese nutzt, erzielt in der Regel eine deutlich bessere Übereinstimmung zwischen simulierter und realer Bewegung.
Wie beeinflusst die Umgebung die reale Roboterbewegung im Vergleich zur Simulation?
Die Umgebung beeinflusst die reale Roboterbewegung auf mehrere Arten, die in der Simulation oft nicht vollständig modelliert sind. Temperaturveränderungen verändern die Materialeigenschaften von Gelenken und Antrieben. Schwingungen im Boden oder auf der Montageplattform übertragen sich auf den Roboter. Luftströmungen können bei leichten Werkzeugen oder langen Auslegern die Endpunktgenauigkeit beeinflussen.
Auch die Interaktion mit Peripheriegeräten, Förderbändern oder Werkstückhalterungen gehört zur realen Umgebung, ist aber in der Robotersimulation häufig nur vereinfacht oder gar nicht enthalten. Wenn ein Roboter in der Simulation kollisionsfrei arbeitet, aber in der Realität mit einem Kabelkanal oder einem Sensor kollidiert, der im Modell fehlt, ist das kein Fehler der Simulationssoftware, sondern ein Modellierungsproblem. Detaillierte 3D-Simulation hilft dabei, solche Umgebungseinflüsse frühzeitig zu berücksichtigen und das Anlagenlayout realistischer abzubilden.
Wie lassen sich Abweichungen zwischen Simulation und Realität systematisch reduzieren?
Abweichungen zwischen Robotersimulation und realer Roboterbewegung lassen sich durch einen strukturierten Abgleich zwischen Modell und Realität reduzieren. Dazu gehören präzise Kalibrierung des realen Systems, Übernahme realer Steuerungsparameter ins Simulationsmodell und ein iterativer Validierungsprozess, bei dem Simulation und Messung schrittweise angeglichen werden.
Konkret empfehlen sich folgende Maßnahmen:
- Roboter vor der Simulation kalibrieren und die ermittelten Gelenkoffsets ins Modell übernehmen
- Reale Nutzlasten und Werkzeugmassen messtechnisch erfassen, anstatt Herstellerangaben ungeprüft zu übernehmen
- Steuerungsmodell des Herstellers verwenden, wenn verfügbar, da es das reale Regelungsverhalten besser abbildet
- Testbewegungen im realen System aufzeichnen und mit der Simulation vergleichen, um systematische Abweichungen zu identifizieren
- Umgebungsmodell vollständig pflegen, also alle relevanten Peripheriegeräte, Kabel und Halterungen einbeziehen
Dieser Prozess ist kein einmaliger Schritt, sondern ein kontinuierlicher Abgleich, besonders wenn sich das reale System durch Verschleiß oder Umbauten verändert. Der Ansatz des digitalen Zwillings geht hier weiter: Er verbindet das Simulationsmodell mit realen Betriebsdaten und ermöglicht so eine laufende Synchronisation zwischen Modell und Anlage.
Wann ist eine 3D-Simulation trotz Abweichungen für die Planung sinnvoll?
Eine 3D-Simulation ist auch dann wertvoll, wenn sie nicht die exakte Roboterbewegung bis auf den letzten Millimeter vorhersagt. Für Planungsentscheidungen, bei denen es um Erreichbarkeit, Kollisionsfreiheit, Taktzeiten und Anlagenlayout geht, liefert sie belastbare Aussagen, solange die bekannten Abweichungen bei der Interpretation berücksichtigt werden.
Gerade in frühen Projektphasen, in denen noch keine reale Anlage existiert, ist die Simulation das einzige Werkzeug, das Planungssicherheit schafft. Wer auf Basis einer Simulation entscheidet, welches Anlagenlayout wirtschaftlich sinnvoll ist, vermeidet kostspielige Umbauten nach der Inbetriebnahme. Die Abweichung zwischen Simulation und Realität ist dabei kein Argument gegen die Simulation, sondern ein Argument dafür, ihre Ergebnisse mit angemessenen Sicherheitsmargen zu interpretieren.
Wie Authaler+Renz bei Simulationsabweichungen und Roboterplanung unterstützt
Authaler+Renz begleitet Unternehmen von der frühen Konzeptphase bis zur validierten Simulationslösung. Das Ingenieurbüro aus Kirchheim unter Teck verbindet langjährige Erfahrung in der Automatisierungstechnik mit dem konkreten Einsatz von 3D-Simulation und digitalem Zwilling, um Planungsentscheidungen auf eine belastbare Grundlage zu stellen.
- Erstellung und Pflege präziser 3D-Simulationsmodelle inklusive realistischer Umgebungsmodellierung
- Abgleich von Simulationsparametern mit realen Messdaten zur Reduktion von Abweichungen
- Einsatz des digitalen Zwillings zur laufenden Synchronisation von Modell und realer Anlage
- Machbarkeitsstudien und Technologieberatung für Automatisierungsprojekte in der Planungsphase
- Unterstützung bei der Konzept- und Projektentwicklung für smarte Produktionsanlagen
Wer konkrete Fragen zur Robotersimulation oder zur Planung einer Automatisierungslösung hat, kann direkt Kontakt aufnehmen und das Gespräch mit den Ingenieuren von Authaler+Renz suchen.
Ähnliche Artikel
- Wie beeinflusst die Interpolation von Roboterbahnen die Bewegungsgenauigkeit?
- Wie werden Singularitäten bei Roboterbewegungen in der Simulation erkannt?
- Welche Rolle spielt 3D-Simulation in der Konzeptphase?
- Welche Produktionsprozesse lassen sich simulieren?
- Wie kann ein Anlagenkonzept vor der Umsetzung überprüft werden?